Inovații în Roboți Imprimați 3D: Viitorul Roboților Mici și Flexibili
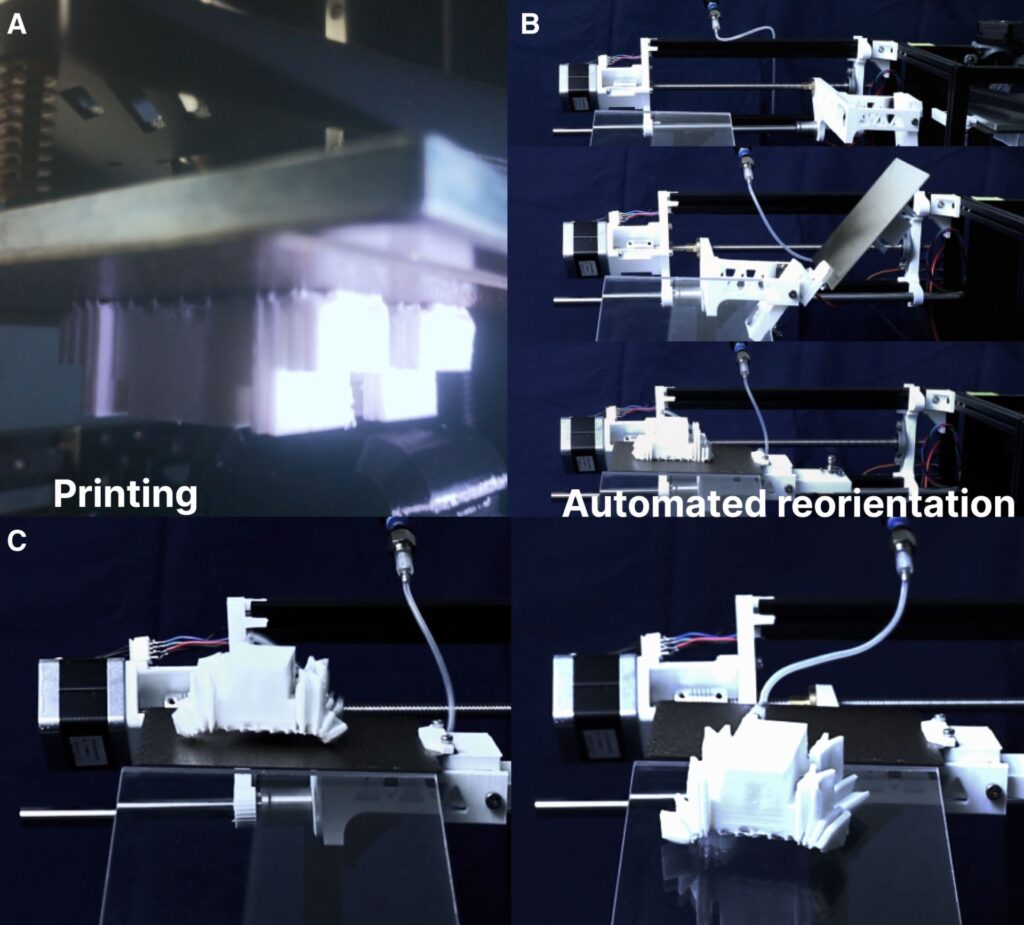
Cercetătorii din Scoția au realizat un avans semnificativ în domeniul roboticii, creând un robot moale imprimat 3D care se poate produce în masă. Spre deosebire de autoboti fabricați în loturi mici, acest robot are capacitatea de a funcționa imediat ce este creat. De asemenea, iese autonom de pe platforma de imprimare, ceea ce îmbunătățește eficiența procesului de producție.
Tehnologie și Design
Acesta nu este primul robot moale imprimat dintr-o singură piesă; o echipă de cercetători de la Universitatea din California, San Diego, a dezvoltat anterior un robot hexapod care folosea aer comprimat pentru a se mișca. Totuși, robotul din Scoția se remarcă prin faptul că este realizat într-un timp mult mai scurt: doar nouă ore.
Robotul scoțian utilizează o platformă open-source, numită Flex Printer, care costă aproximativ 500 de dolari și poate fi construită din piese disponibile în comerț. Materialul utilizat pentru construcția sa este poliuretanul termoplastic flexibil (TPU), care, deși este ideal pentru aplicații de robotica moale, poate fi dificil de manevrat în procesul de imprimare.
Provocările Imprimării
Imprimarea TPU-ului implică două provocări tehnice majore:
-
Flexibilitatea Materialului: TPU-ul este greu de manevrat deoarece se îndoaie ușor în timpul procesului de imprimare. Cercetătorii au rezolvat această problemă folosind un filament de 2,85 mm, care este de șapte ori mai rezistent la deformare decât filamentul standard de 1,75 mm.
- Gravitația: TPU-ul topit tinde să se lase sub propria greutate, complicând formarea corectă a straturilor, mai ales în structurile suspendate. Soluția a fost inversarea totală a procesului de imprimare, în care materialul este depus de jos în sus, ajutând la comprimarea eficientă a straturilor.
Funcționalitatea Robotului
După imprimare, robotul este conectat la un oscilator pneumatic, care generează un curent de aer pulsatoriu pentru a activa actuatoarele ligamentare care permit mișcarea piciorului. Prototipul funcțional demonstrează capacitatea roboților de a se mișca într-o serie de aplicații, inclusiv explorarea spațială, medicina și misiunile de căutare și salvare.
Inginerul Maks Gepner și profesorul Adam A. Stokes, coordonatorii studiului, subliniază impactul pe care această tehnologie open-source îl poate avea asupra dezvoltării roboților moi, indemnând la explorarea de aplicații care păreau imposibile până acum.
Concluzie
Cu o abordare inovatoare, echipa din Edinburgh pavează calea către un viitor în care roboții moi nu doar că vor fi produși în masă, dar vor putea să transforme modul în care interacționăm cu tehnologia. Publicația recentă a acestor cercetări în revista Device demonstrează o direcție promițătoare pentru robotică, deschizând noi orizonturi în explorarea și aplicațiile tehnologiilor avansate.


